KAIST(韓国科学技術院)機械工学科のホ・ボジェミン教授の研究チームが開発した四足歩行ロボット「Levo 2」が、バッテリー交換なしでマラソンフルコースを完走し、世界的権威を持つ学術誌『Nature』誌に名を連ねました。韓国国内で実施されたロボット関連の研究が『Nature』誌に掲載されたのは今回が初めてであり、より意義深い成果と評価されています。これまでロボット業界では、ロボットがどれだけ速く走れるか、あるいは障害物をどう乗り越えられるかに主眼が置かれていました。しかし、実際の産業現場や日常生活でロボットを長期間利用するためには、バッテリー効率、発熱管理、そして駆動装置の安定性をすべて兼ね備えることが核心的な課題でした。「Levo 2」はこれらの限界を克服し、正式にマラソン大会に参加して42.195キロメートルを完璧に走行し切りました。この記事では、「Levo 2」がどのようにしてこの驚異的な記録を樹立したのか、その裏側と学術的な意義を詳しく見ていきましょう。
=
四足歩行ロボット「Levo 2」、マラソンフルコース完走の成果が『Nature』誌に掲載
1. 世界初の四足歩行ロボットによるマラソンフルコース完走
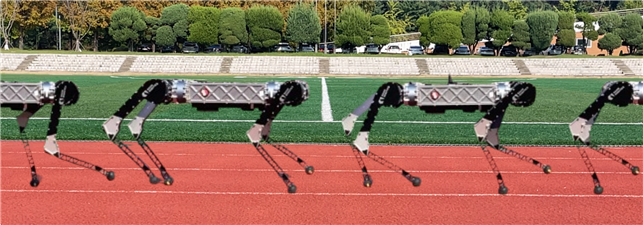
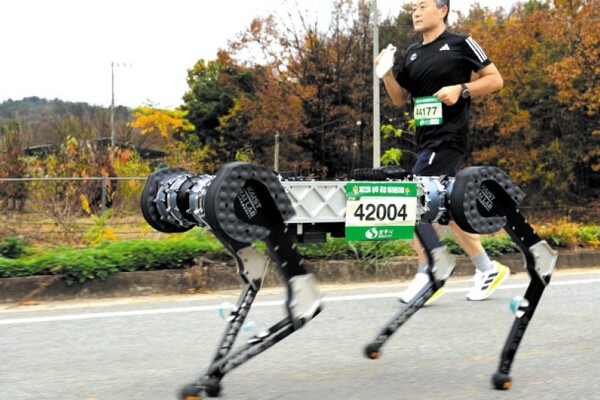
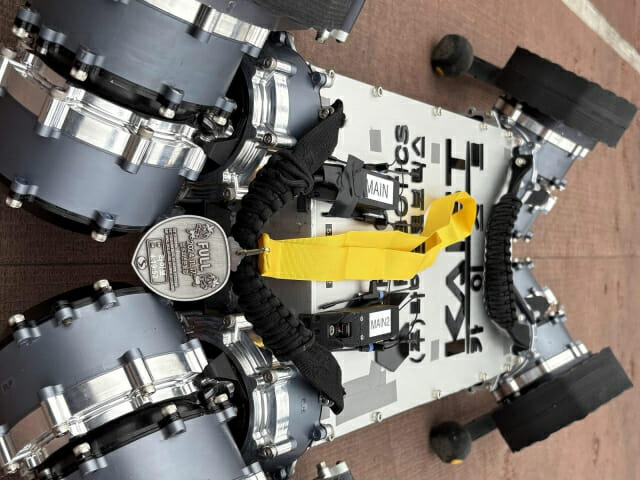
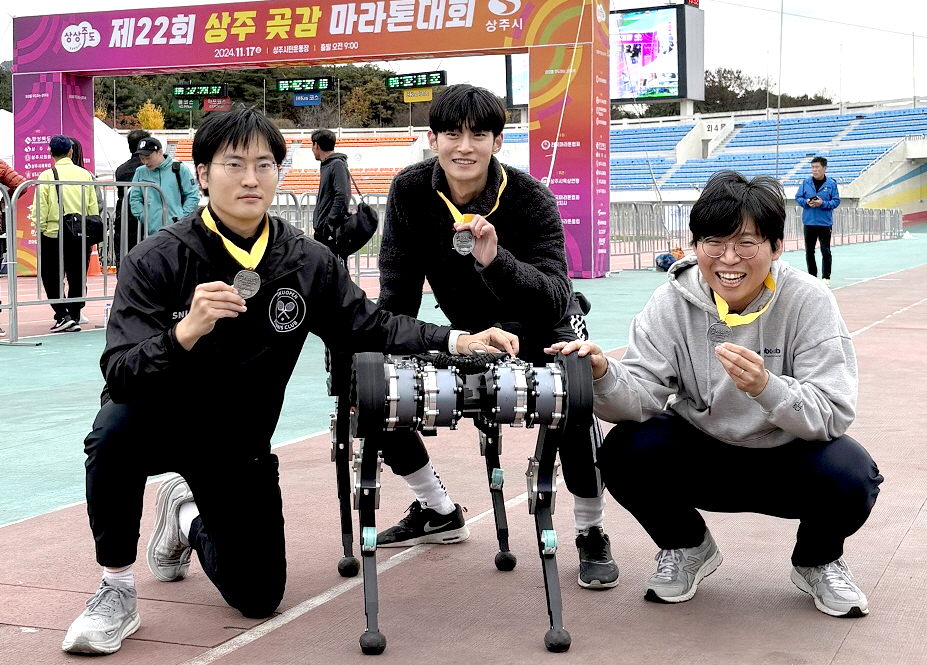
四足歩行ロボットがマラソンフルコースである42.195キロメートルを完走することは、ロボティクス界では想像し難い挑戦でした。「Levo 2」は2024年11月に開催された尚州(サンジュ)コトママルソン大会に堂々と参加者として名を連ねました。多くの参加者とともにスタートし、ゴールラインを通過するまで、一度もバッテリーを充電したり交換したりしませんでした。ついに4時間19分52秒という驚異的な記録で完走に成功し、世界中のロボット研究者を驚かせました。単なる短距離走行試験を超え、実際の道路環境で人間とともに走ったという点で、大きな波紋を呼びました。ロボットが実生活に投入される可能性を最も確実な形で証明した歴史的瞬間と言えるでしょう。
実験室内で達成した記録と、実際の屋外道路を走ることは全く異なる次元の問題です。天候の変化、道路の傾斜、そして不規則な路面状態は、ロボットにとって無数の変数をもたらします。「Levo 2」はこれらのすべての悪条件を黙々と乗り越え、設定されたコースを完璧に周回しました。
「Levo 2」は尚州コトママルソン大会で、バッテリー交換なしに42.195キロメートルを完走し、世界初の記録を樹立しました。
2. 『Nature』誌掲載が持つ学術的意義
今回の研究成果が世界最高権威の科学学術誌である『Nature』誌に正式に掲載されたという事実は、韓国のロボット技術の地位を高めるものです。韓国国内で進められたロボティクス研究が『Nature』誌のページを飾ったのは史上初の快挙です。学界では、今回の掲載により、韓国のロボット制御および機械設計技術が世界最高水準であることを公式に認められたと評価しています。単に珍しいロボットを作っただけのレベルを超え、学術的にも莫大な価値を持つ基盤技術を確保したことを証明したのです。今後、グローバルなロボット市場で韓国が主導権を握り進んでいける強力な足場が整えられました。
世界的な学術誌は、論文の独創性と実効性を非常に厳格に審査することで知られています。「Levo 2」のマラソン完走研究は、単なるイベント的な記録に留まらず、科学的根拠を徹底的に提示したため、合格点を獲得することができました。研究チームが達成したこの輝かしい成果は、今後、世界中のロボティクス教科書に模範的な事例として記録される可能性が非常に高いです。
国内のロボット研究として初めて『Nature』誌に掲載された「Levo 2」は、韓国のロボット技術の優位性を世界中に印象づけました。
3. エネルギー効率を最大化した統合設計の秘訣
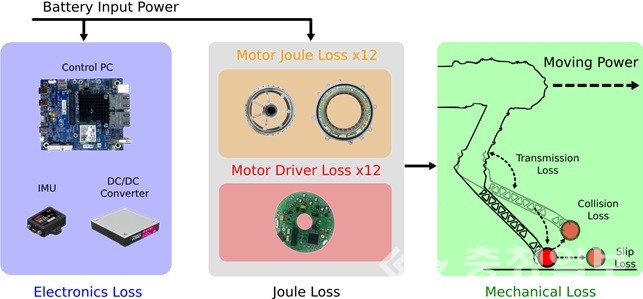
「Levo 2」が長距離を疲れずに走れた最大の秘密は、機械、電気、駆動、制御を一つにまとめた統合設計にあります。通常、ロボットを作る際、バッテリー性能やモーターの出力を個別に高めるという誤りを犯しがちです。しかし、研究チームは、ロボットが足を繰り返し動かす際にどこで最も多くのエネルギーが漏れているかを綿密に分析しました。電子部品と機構部から発生する見えないエネルギー損失を減らすため、ロボット全体を有機的に結びつけました。特定の部品だけを交換する方式ではなく、骨格と筋肉、神経を同時に整える形でロボットを設計した 셈です。
このような包括的なアプローチのおかげで、「Levo 2」は最小限の電力しか使用しながらも、強力かつ安定した歩行性能を維持することができました。四足歩行ロボットが長時間作動する際に足を引っ張る発熱問題とバッテリー消費問題を同時に解決したのです。ロボティクス研究者たちは、この設計をロボット業界の体質改善を実現したダイエット成功事例と呼んでいます。
「Levo 2」は機械と電気システムを有機的に結合し、エネルギー損失を最小化する統合設計を採用しました。
4. 実測データと徹底した現場検証プロセス
研究チームは、実験室内の仮想シミュレーション結果だけに甘んじず、実際のマラソン現場ですべてのデータを丁寧に収集しました。マラソンを走る間、ロボット内部の電圧と電流、そして温度とバッテリー残量がリアルタイムで記録されました。これらの値は、衛星測位システム(GPS)で測定された位置、速度、および高度情報と正確に同期され、貴重な科学的根拠として活用されました。スタートラインからゴールラインに到達するまでのすべての走行過程が映像に漏れなく収められ、完璧さをより一層高めました。完走記録自体が素晴らしい見せ場であったなら、この膨大な実測データは、今後のロボット開発の道しるべとなる宝のような資産です。
外部環境の変動の中でも、ロボットの性能がどのように維持されるかを直接目で確認できた点が、学界から大きな好評を博しました。理論上のみ存在していた長距離走行の式を、実際の屋外テストを通じて完全に検証したのです。こうした徹底した検証プロセスこそが、『Nature』誌がこの研究に注目したもう一つの隠れた理由です。
マラソン完走過程でリアルタイムに収集された膨大なデータは、ロボットの長距離走行の信頼性を証明する科学的根拠となりました。
5. 産業現場への適用に向けた拡張可能性
今回の研究成果は、単に研究室の中で拍手を受け、終わる一時的な実験に留まらず、産業現場を正確に狙っています。研究チームは、1台の特別な研究用ロボットで実現された優れた性能を、実際の現場で繰り返し活用できるよう磨き上げています。危険な建設現場や、人間が近づきにくい災害地域、そして広大な物流倉庫などで活躍する日がもうすぐそこまで来ています。重い荷物を積んでも、バッテリー切れを心配せずに長距離を往復できれば、産業全体の風景が完全に変わるでしょう。ロボットが私たちの日常的な労働に代わり、安全かつ効率的に任務を遂行する時代がぐっと近づきました。
ホ・ボジェミン教授の研究室から始まった教員創業企業「Lion Robotics」が、こうした商用化プロセスを積極的に牽引しています。研究成果を実際の製品に直結させ、市場の要求に素早く応えるという決意を固めています。今後、私たちの身近で四足歩行ロボットが宅配便を配達したり、巡回警備を行ったりする姿を、はるかに頻繁に見かけるようになる見通しです。
「Levo 2」の技術は単なる研究用に留まらず、実際の産業現場で広く使用できる商用化段階へと進んでいます。
6. 未来のロボット産業の新たな飛躍と展望
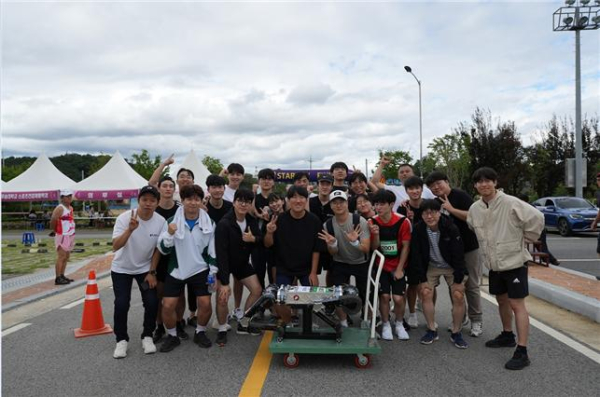
「Levo 2」の『Nature』誌掲載は、韓国のロボット産業が追従者から先導者へと完全に変貌したことを示す象徴的な出来事です。これまで海外先進国の技術を追いかけ必死だった韓国は、今や世界が注目する基盤技術を堂々と保有するに至りました。今後、フィジカルAI技術と結合することで、四足歩行ロボットはさらに賢くなり、自ら判断する能力を備えることになります。バッテリー技術のさらなる発展と相まって、ロボットの活動範囲は都市を超え、険しい山岳地帯まで拡大すると期待されています。読者の皆様も、韓国が作り出す驚くべき未来のロボット世界の変化を、温かい目で見守っていただければ幸いです。
技術が発展するほど、私たちの生活はより便利で安全な方向へと向かうのが当然です。今回の成果を契機に、国内のロボット産業全体に新鮮な活力が生まれ、優秀な人材がより多く流入することを心から願っています。政府、企業、そして研究機関の緊密な協力があれば、韓国は名実ともに世界最高のロボット強国として定着するでしょう。今後、私たちの技術で作られたロボットが世界中を駆け巡るその日を、一緒に応援していただければと思います。
「Levo 2」の成功を足がかりに、韓国は世界ロボット市場をリードする主役として確固たる地位を確立するでしょう。
よくある質問
=